Robô voador minúsculo do MIT fica 450% mais rápido com IA; veja vídeo
Microrrobô pesa menos que um clipe de papel e conseguiu realizar dez cambalhotas consecutivas em apenas 11 segundos
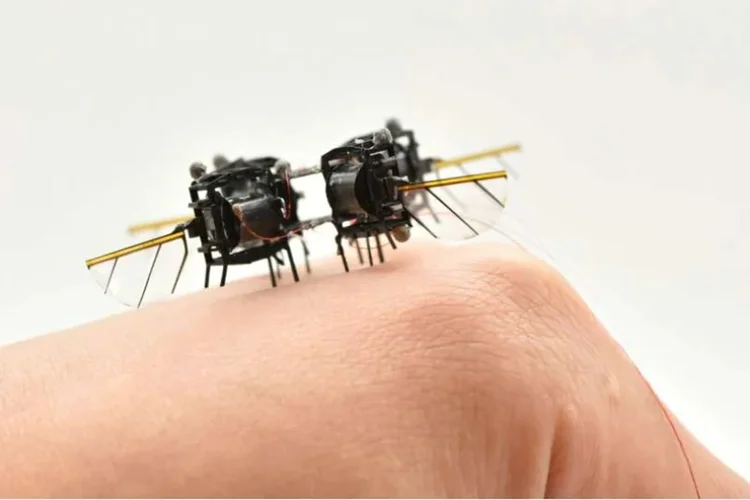
Microrrobô: equipamento poderá futuramente acessar espaços estreitos onde drones convencionais não conseguem entrar (Laboratório de Robótica Macia e Microrobótica do MIT)


Redatora
Publicado em 23 de setembro de 2026 às 14h27.
Pesquisadores do Instituto de Tecnologia de Massachusetts (MIT) desenvolveram um sistema de inteligência artificial capaz de aumentar a velocidade e a agilidade de um pequeno robô voador inspirado em insetos. O equipamento pesa menos que um clipe de papel e consegue executar manobras aéreas complexas.
Nos testes, o microrrobô voou 447% mais rápido e alcançou uma aceleração 255% maior em comparação com os melhores resultados anteriores da equipe. O dispositivo também completou dez cambalhotas consecutivas em apenas 11 segundos.
A tecnologia foi apresentada em um estudo publicado na revista científica Science Advances.
Como inteligência artificial deixou robô mais rápido e ágil
O grupo do MIT trabalha há mais de cinco anos no desenvolvimento de insetos robóticos. Uma versão recente ganhou asas maiores, movimentadas por músculos artificiais flexíveis capazes de produzir batimentos rápidos.
Apesar das melhorias no equipamento, o sistema responsável por controlar o voo ainda limitava seu desempenho. Nas versões anteriores, esse controlador precisava ser ajustado manualmente pelos pesquisadores. Para superar essa limitação, a equipe desenvolveu um sistema de controle de inteligência artificial dividido em duas etapas.
A primeira utiliza um controlador preditivo baseado em um modelo matemático. Ele calcula como o robô deve se movimentar para executar determinada trajetória, considerando também os limites de força e torque do equipamento.
O método consegue planejar movimentos complexos, como curvas acentuadas, mudanças rápidas de direção e cambalhotas. No entanto, exige grande capacidade computacional.
Por isso, os cientistas usaram esse sistema para treinar um modelo de aprendizado profundo por meio de uma técnica chamada aprendizado por imitação. Dessa forma, o comportamento calculado pelo controlador mais complexo foi transferido para um modelo capaz de tomar decisões rapidamente durante o voo.
Na prática, a inteligência artificial recebe informações sobre a posição do robô e as transforma em comandos que controlam sua força de propulsão e torque em tempo real.
Robô fez dez cambalhotas em 11 segundos
Com o novo controlador, o microrrobô apresentou aumento de 447% na velocidade e de 255% na aceleração em relação aos resultados anteriores. Em outro teste, realizou dez cambalhotas consecutivas em apenas 11 segundos. Durante as manobras, permaneceu a aproximadamente quatro ou cinco centímetros da trajetória planejada.
A sequência exige precisão porque pequenos erros podem se acumular entre uma cambalhota e outra. Para continuar o movimento, o robô precisa desacelerar de maneira adequada antes de iniciar a próxima manobra.
Os pesquisadores também testaram um movimento inspirado diretamente no voo dos insetos. O robô inclina rapidamente o corpo, desloca-se para outra posição e depois se inclina na direção contrária para frear.
Nos insetos, esse comportamento pode ajudar na localização e na manutenção de uma visão nítida durante deslocamentos rápidos.
Robôs poderão entrar onde drones convencionais não chegam
A próxima etapa da pesquisa prevê incorporar câmeras e sensores ao microrrobô. A intenção é permitir que ele voe ao ar livre sem depender de um sistema externo de captura de movimento.
A equipe também pretende investigar se sensores instalados nos próprios equipamentos podem permitir que grupos de microrrobôs coordenem seus movimentos e evitem colisões durante a navegação.
No futuro, os pesquisadores pretendem utilizar esses robôs em ambientes onde drones convencionais enfrentam dificuldades para voar. Por serem pequenos, eles poderiam atravessar espaços estreitos e desviar de paredes e obstáculos.Uma das aplicações consideradas pela equipe é o uso em operações de busca e resgate após terremotos. Os microrrobôs poderiam entrar em espaços entre escombros onde drones maiores não conseguem acessar.