Cão-robô completa maratona e supera tempo médio de corredores humanos
RAIBO2 foi desenvolvido para percorrer longas distâncias e terminou os 42,2 km com mais de um terço da carga restante
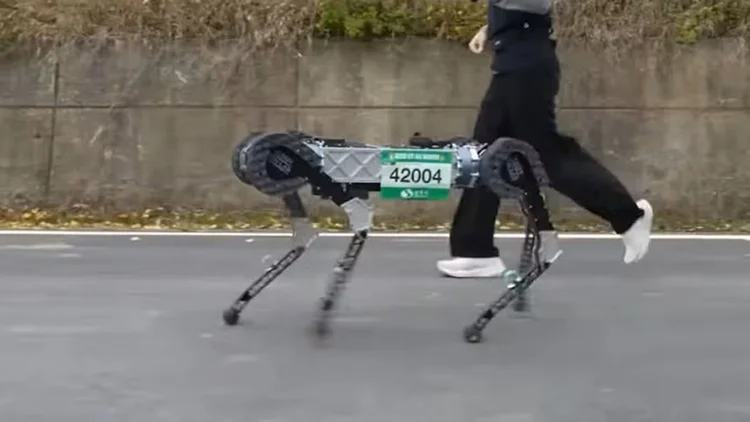
RAIBO2: robô sul-coreano foi desenvolvido para percorrer longas distâncias com menor gasto de energia (Nature)


Redatora
Publicado em 30 de setembro de 2026 às 17h32.
Um cão-robô desenvolvido por engenheiros sul-coreanos conseguiu completar os 42,2 quilômetros de uma maratona sem colisões ou superaquecimento. Batizado de RAIBO2, o equipamento terminou a prova com mais de um terço da bateria ainda disponível.
O robô participou da Maratona do Caqui Seco de Sangju, na Coreia do Sul, em 2024. Os detalhes do projeto e do desempenho durante o percurso foram publicados na última quarta-feira, 23, na revista científica Nature.
Além de testar a resistência da máquina em uma situação real, a prova permitiu avaliar soluções desenvolvidas para reduzir o consumo de energia de robôs com pernas, uma das principais limitações para seu uso em percursos longos.
Como o RAIBO2 foi preparado para correr
Robôs com pernas enfrentam um desafio diferente dos modelos com rodas. Além da energia necessária para avançar, eles precisam sustentar o próprio peso e compensar as perdas provocadas a cada passo.
Esse problema limitava a distância percorrida pelas máquinas desenvolvidas pela equipe a cerca de 19 quilômetros. Para ampliar a autonomia, os engenheiros reduziram o peso dos membros e desenvolveram uma placa de motor personalizada, com menor resistência e maior eficiência.
A mudança também abriu espaço para uma bateria maior, com capacidade de 2.016 watts-hora. O objetivo não era apenas disputar uma corrida. Segundo o estudo, esse tipo de robô pode ser destinado a missões de busca e resgate e outras atividades que exijam deslocamentos por longas distâncias.
Robô aprendeu a economizar energia
Parte do desempenho veio do treinamento realizado antes da maratona. Os pesquisadores recorreram ao aprendizado por reforço, técnica na qual determinadas ações recebem recompensas durante uma simulação computacional.
O sistema favorecia movimentos em que o RAIBO2 apoiava as patas suavemente no chão, sem escorregar ou superaquecer. Com o processo, os engenheiros buscaram desenvolver uma marcha mais estável e consistente, ao mesmo tempo que reduziam o desperdício de energia durante o deslocamento.
O treinamento também precisava preparar a máquina para condições encontradas fora do laboratório. O percurso da prova tinha curvas, desníveis e superfícies escorregadias, além da presença de corredores humanos.
Eficiência energética superou a de um corredor médio
Os pesquisadores também calcularam o chamado custo de transporte, indicador que relaciona a energia necessária para deslocar determinado peso por uma distância.
O RAIBO2 registrou um valor de 0,25. Quanto menor o resultado, maior a eficiência energética. Para comparação, o valor apresentado no material para um corredor humano médio é de 0,37.
O desempenho mostra quanto os ajustes mecânicos e o treinamento contribuíram para ampliar a autonomia do equipamento em relação às versões anteriores.
RAIBO2 ainda precisou de ajuda humana
Apesar do desempenho, o cão-robô não percorreu a maratona de forma totalmente autônoma. Uma câmera instalada em sua cabeça transmitia imagens do trajeto para um operador humano, responsável por orientar a direção e impedir que a máquina saísse da rota.
A decisão também estava relacionada ao consumo energético. Segundo os pesquisadores, adicionar os recursos computacionais necessários para tornar o RAIBO2 completamente autônomo exigiria mais energia e reduziria a duração da bateria.
Mesmo com essa limitação, o teste mostrou que um robô quadrúpede pode percorrer uma distância de maratona em condições reais enquanto mantém energia disponível ao final do trajeto.